媒体中心
港大工程团队研发全方向感知单螺旋桨自主无人机 利用机身自然自旋实现全方向感知 兼具灵活飞行及抗碰撞能力
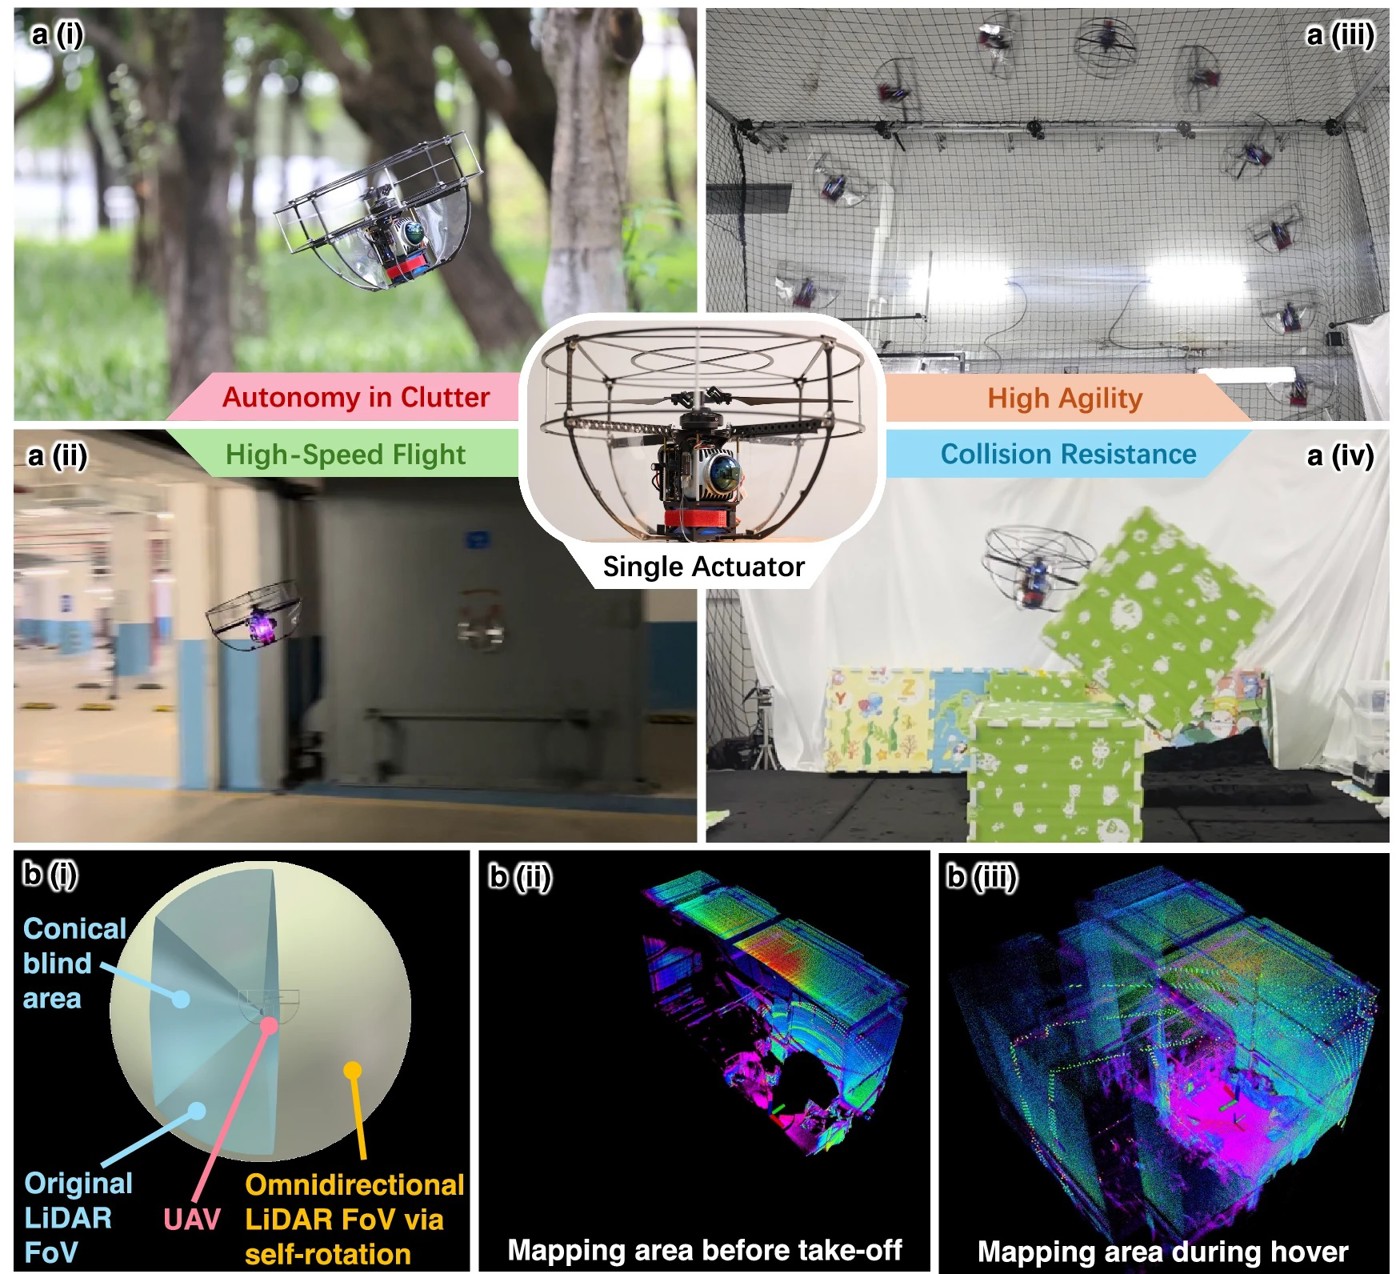
香港大学(港大)工程学院机械工程系的研究团队研发出一款只靠一个马达驱动的单螺旋桨自主无人机,不但能在树林及地下停车场等复杂环境中高速飞行,更可在飞行时观察上下左右所有方向的空间,并在碰撞测试中维持受控飞行。 这款名为PULSAR II的无人机,巧妙利用机身持续自旋的特性,只需安装一个激光雷达便可实现全方向的环境探测,毋须额外加装多组传感器或旋转云台。
研究团队成员包括港大机械工程系张富副教授及陈楠研究助理教授等人,其中陈楠为论文第一作者,张富为通讯作者。 研究成果已于学术期刊Nature Communications上发表。
一般四旋翼无人机使用四个马达控制飞行,若要扩大感测器的观察范围,通常需要加装更多相机、激光雷达或独立的旋转装置。 然而,这些额外设备不但增加机体重量和耗电量,也令整套系统更加复杂。 单螺旋桨无人机只需单马达驱动,结构简洁、飞行效率高,但要在障碍物密集的环境中同时做到准确操控、全面感知和安全飞行,一直是研究上的挑战。
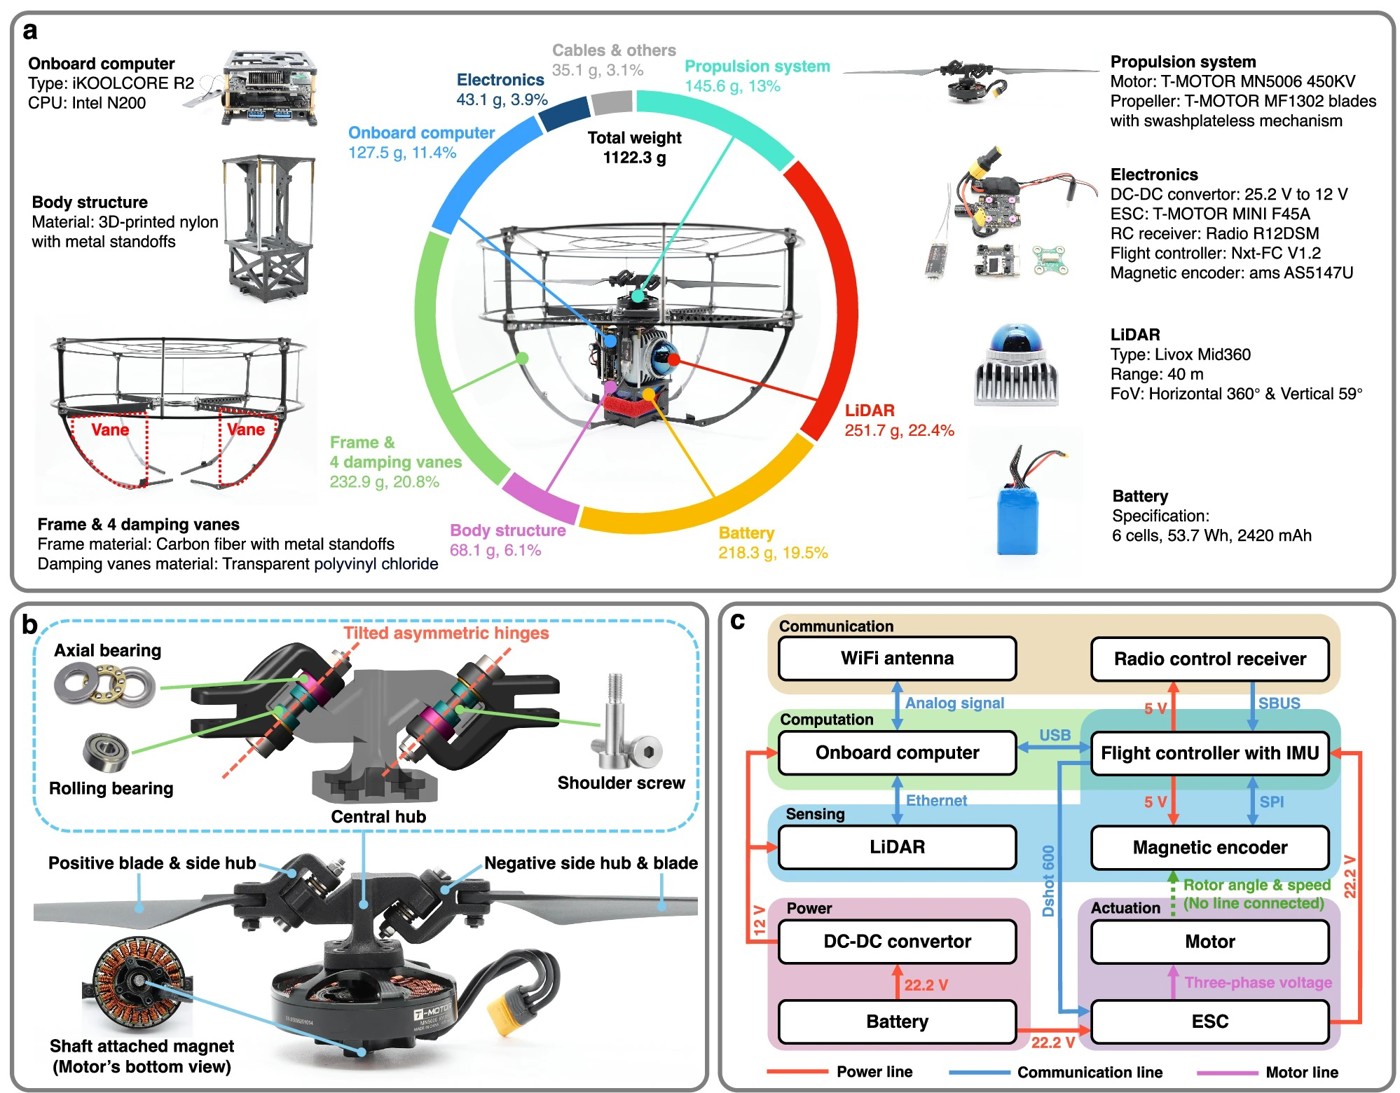
PULSAR II采用一套特别设计的无斜盘机构,由单一马达驱动两片螺旋桨叶。 研究人员只需在马达每圈旋转的过程中,精确调节转速,便能改变两片桨叶的角度,产生控制飞行方向所需的力矩。 无人机在飞行时机身会产生自然自旋,借此获得一般飞行器难以兼顾的高效率飞行和全方向感知优势。
激光雷达透过发射及接收激光讯号,测量与周围物件的距离,协助无人机建立三维地图。 然而,即使采用较大视野的传感器,固定朝向时仍会有看不到的区域。 研究团队将一个激光雷达垂直安装在机身上,配合无人机自身的旋转,便能扫描包括上方天花板、下方地面及机身四周的空间。 在实验中,无人机起飞前只能建立局部的室内地图; 起飞后,随着激光雷达不断转动,便可建立更完整、没有原先盲区的三维点云地图。 这让无人机即使悬停在原地,也能掌握周围障碍物的位置,再规划下一步的飞行路线。
张富教授说:「一般要令无人机看得更全面,往往要增加感测器或另外加装旋转机构。 我们则利用机身本身的自旋来扩大视野。 关键是让机械结构、环境感知及飞行控制互相配合,使这种简单的设计也能应付复杂环境。」
除了看得全面,无人机还须飞得准确。 由于单马达推进系统在不同转速下的反应并非完全一致,研究团队先透过实验建立推进模型,再设计补偿方法,并引入流形上的模型预测控制,让无人机能更准确地跟随预定轨迹。 在高速「8」字形飞行及空中翻转姿态飞行的测试中,PULSAR II均能精准完成; 与研究中采用的传统控制方法比较,新系统的轨迹追踪误差亦大幅降低。
为减低碰撞带来的风险,团队在无人机外围设置轻量化碳纤维保护框架,保护螺旋桨及其他较脆弱的部件,并开发一套能辨识外来扰动的控制方法,避免机体原有的自旋影响对撞击的判断。 研究人员分别在无人机悬停时让软球从上方落下,以及安排无人机向前飞行、碰撞并推开放置的障碍物。 测试结果显示,PULSAR II在这些碰撞情况下仍能维持稳定的飞行表现。
研究团队进一步将整套自主 飞行系统带到真实环境测试。 团队分别在在树木、枝叶及杂草密集的树林,以及布满支柱、门口及顶部管道的地下停车场进行测试,无人机成功穿越通道及绕过障碍物,速度超过每秒6米。 飞行过程中的建图、避障及飞行控制均由机载系统自主完成,毋须依赖GPS导航、外部动作捕捉设备或地面电脑。
陈楠博士指出:「令单螺旋桨无人机飞起来只是第一步,更大的挑战是让感知、路径规划及飞行控制在飞行过程中互相配合,特别是在高速转弯机动或存在外来扰动的工况。 密集树林和地下封闭停车场的实地测试,让我们能够验证这套系统在真实环境中的表现。」
PULSAR II整机重约1.12公斤,实测悬停时间达15分50秒。 研究团队认为,这项技术未来有望应用于卫星导航信号较弱或无法使用的环境,包括密林、洞穴、隧道及地下设施,并为搜救、灾害应变和三维地形测绘等工作提供新的技术选择。 团队亦计划进一步改善无人机在缺乏足够激光反射点的开阔空间中的定位能力。
刊登於Nature Communications的論文題為“A Autonomous single-actuator UAV with Omnidirection of Field, High Agilability, and Resistion”論文
連結:https://www.nature.com/articles/s41467-026-73283-x。
传媒查询:
香港大学工程学院
钟敏芝女士(电话:3910 3324;电邮:chungmc@hku.hk)
袁可盈女士(电话:3917 1924;电邮:natyuen@hku.hk)
相关主题
相关文章