媒體中心
港大工程團隊研發全方向感知單螺旋槳自主無人機 利用機身自然自旋實現全方向感知 兼具靈活飛行及抗碰撞能力
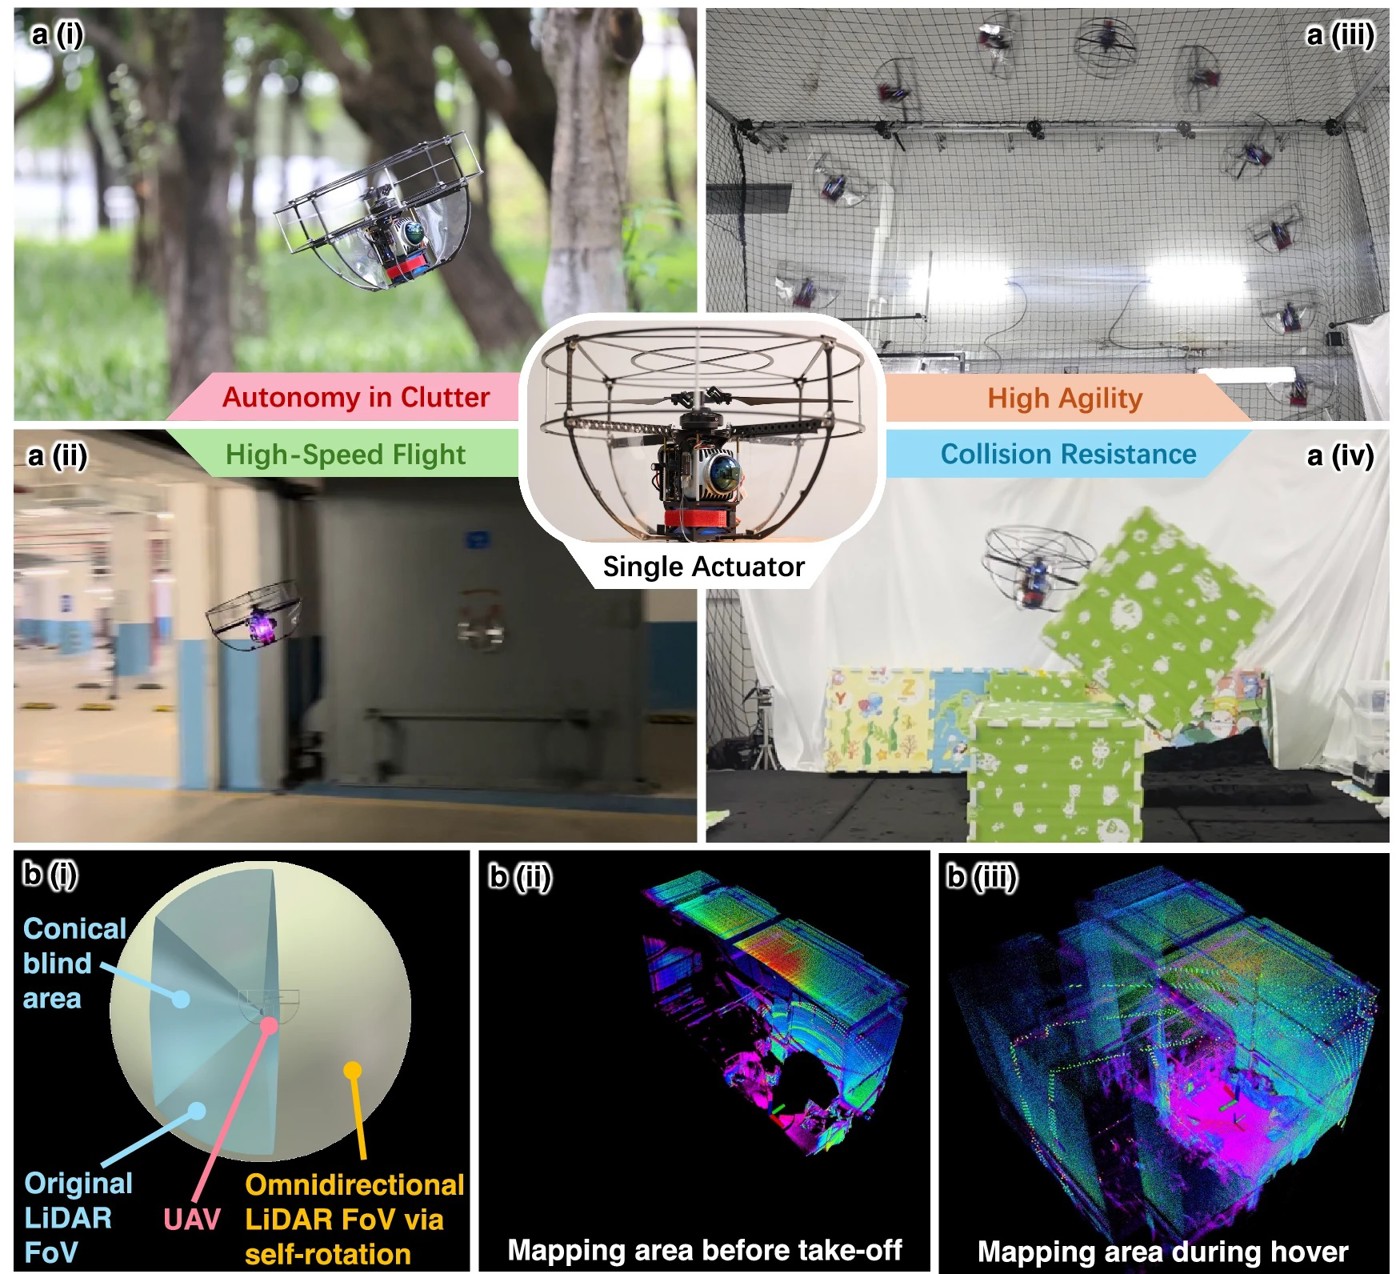
香港大學(港大)工程學院機械工程系的研究團隊研發出一款只靠一個馬達驅動的單螺旋槳自主無人機,不但能在樹林及地下停車場等複雜環境中高速飛行,更可在飛行時觀察上下左右所有方向的空間,並在碰撞測試中維持受控飛行。這款名為PULSAR II的無人機,巧妙利用機身持續自旋的特性,只需安裝一個激光雷達便可實現全方向的環境探測,毋須額外加裝多組感測器或旋轉雲台。
研究團隊成員包括港大機械工程系張富副教授及陳楠研究助理教授等人,其中陳楠為論文第一作者,張富為通訊作者。研究成果已於學術期刊Nature Communications上發表。
一般四旋翼無人機使用四個馬達控制飛行,若要擴大感測器的觀察範圍,通常需要加裝更多相機、激光雷達或獨立的旋轉裝置。然而,這些額外設備不但增加機體重量和耗電量,也令整套系統更加複雜。單螺旋槳無人機只需單馬達驅動,結構簡潔、飛行效率高,但要在障礙物密集的環境中同時做到準確操控、全面感知和安全飛行,一直是研究上的挑戰。
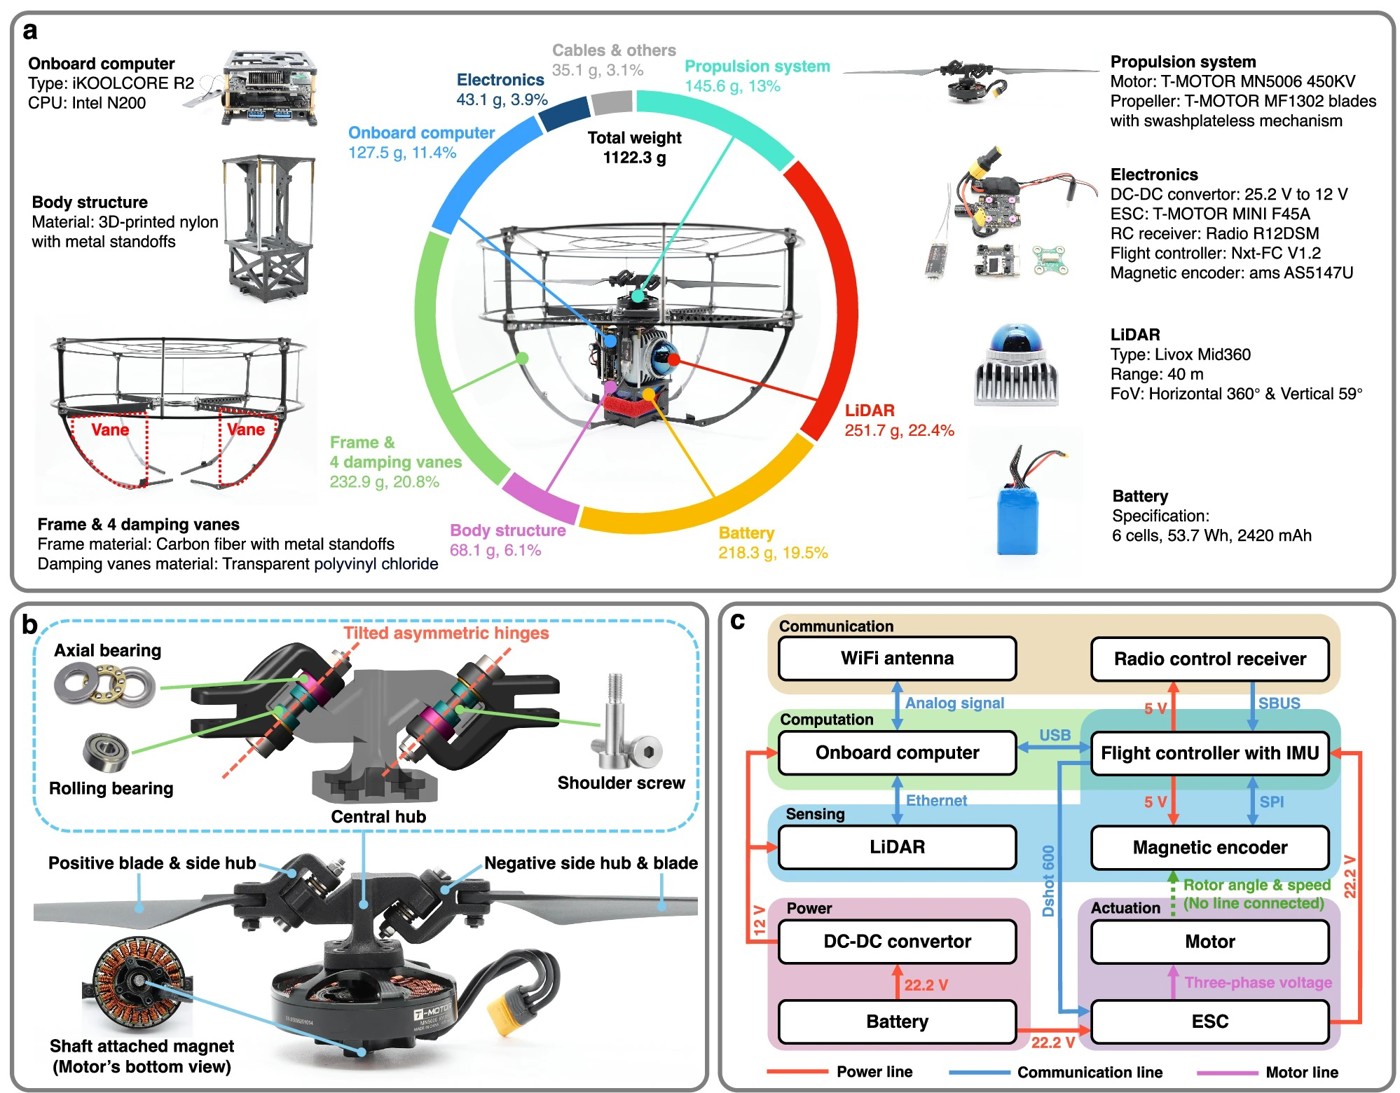
PULSAR II採用一套特別設計的無斜盤機構,由單一馬達驅動兩片螺旋槳葉。研究人員只需在馬達每圈旋轉的過程中,精確調節轉速,便能改變兩片槳葉的角度,產生控制飛行方向所需的力矩。無人機在飛行時機身會產生自然自旋,藉此獲得一般飛行器難以兼顧的高效率飛行和全方向感知優勢。
激光雷達透過發射及接收激光訊號,測量與周圍物件的距離,協助無人機建立三維地圖。然而,即使採用較大視野的感測器,固定朝向時仍會有看不到的區域。研究團隊將一個激光雷達垂直安裝在機身上,配合無人機自身的旋轉,便能掃描包括上方天花板、下方地面及機身四周的空間。在實驗中,無人機起飛前只能建立局部的室內地圖;起飛後,隨著激光雷達不斷轉動,便可建立更完整、沒有原先盲區的三維點雲地圖。這讓無人機即使懸停在原地,也能掌握周圍障礙物的位置,再規劃下一步的飛行路線。
張富教授說:「一般要令無人機看得更全面,往往要增加感測器或另外加裝旋轉機構。我們則利用機身本身的自旋來擴大視野。關鍵是讓機械結構、環境感知及飛行控制互相配合,使這種簡單的設計也能應付複雜環境。」
除了看得全面,無人機還須飛得準確。由於單馬達推進系統在不同轉速下的反應並非完全一致,研究團隊先透過實驗建立推進模型,再設計補償方法,並引入流形上的模型預測控制,讓無人機能更準確地跟隨預定軌跡。在高速「8」字形飛行及空中翻轉姿態飛行的測試中,PULSAR II均能精準完成;與研究中採用的傳統控制方法比較,新系統的軌跡追蹤誤差亦大幅降低。
為減低碰撞帶來的風險,團隊在無人機外圍設置輕量化碳纖維保護框架,保護螺旋槳及其他較脆弱的部件,並開發一套能辨識外來擾動的控制方法,避免機體原有的自旋影響對撞擊的判斷。研究人員分別在無人機懸停時讓軟球從上方落下,以及安排無人機向前飛行、碰撞並推開放置的障礙物。測試結果顯示,PULSAR II在這些碰撞情況下仍能維持穩定的飛行表現。
研究團隊進一步將整套自主 飛行系統帶到真實環境測試。團隊分別在在樹木、枝葉及雜草密集的樹林,以及佈滿支柱、門口及頂部管道的地下停車場進行測試,無人機成功穿越通道及繞過障礙物,速度超過每秒6米。飛行過程中的建圖、避障及飛行控制均由機載系統自主完成,毋須依賴GPS導航、外部動作捕捉設備或地面電腦。
陳楠博士指出:「令單螺旋槳無人機飛起來只是第一步,更大的挑戰是讓感知、路徑規劃及飛行控制在飛行過程中互相配合,特別是在高速轉彎機動或存在外來擾動的工況。密集樹林和地下封閉停車場的實地測試,讓我們能夠驗證這套系統在真實環境中的表現。」
PULSAR II整機重約1.12公斤,實測懸停時間達15分50秒。研究團隊認為,這項技術未來有望應用於衛星導航訊號較弱或無法使用的環境,包括密林、洞穴、隧道及地下設施,並為搜救、災害應變和三維地形測繪等工作提供新的技術選擇。團隊亦計劃進一步改善無人機在缺乏足夠激光反射點的開闊空間中的定位能力。
刊登於Nature Communications的論文題為“An autonomous single-actuator UAV with omnidirectional field of view, high agility, and collision resistance”
論文連結:https://www.nature.com/articles/s41467-026-73283-x。
傳媒查詢:
香港大學工程學院
鍾敏芝女士(電話:3910 3324;電郵:chungmc@hku.hk)
袁可盈女士(電話:3917 1924;電郵:natyuen@hku.hk)
相關主題
相關文章